claudeVIDEO
Opus 5.5 用粘菌算法设计公园步道并出片
作者用 Claude Code 里的 Opus 5.5 跑粘菌算法规划公园路径,再用 Remotion 做成带旁白的对比视频。
KOBATAKA|Vibe Modeling
@shion_takk2026.10.06收录原推发布于 2026.10.06
KOBATAKA|Vibe Modeling @shion_takk原推发布于 2026.10.06
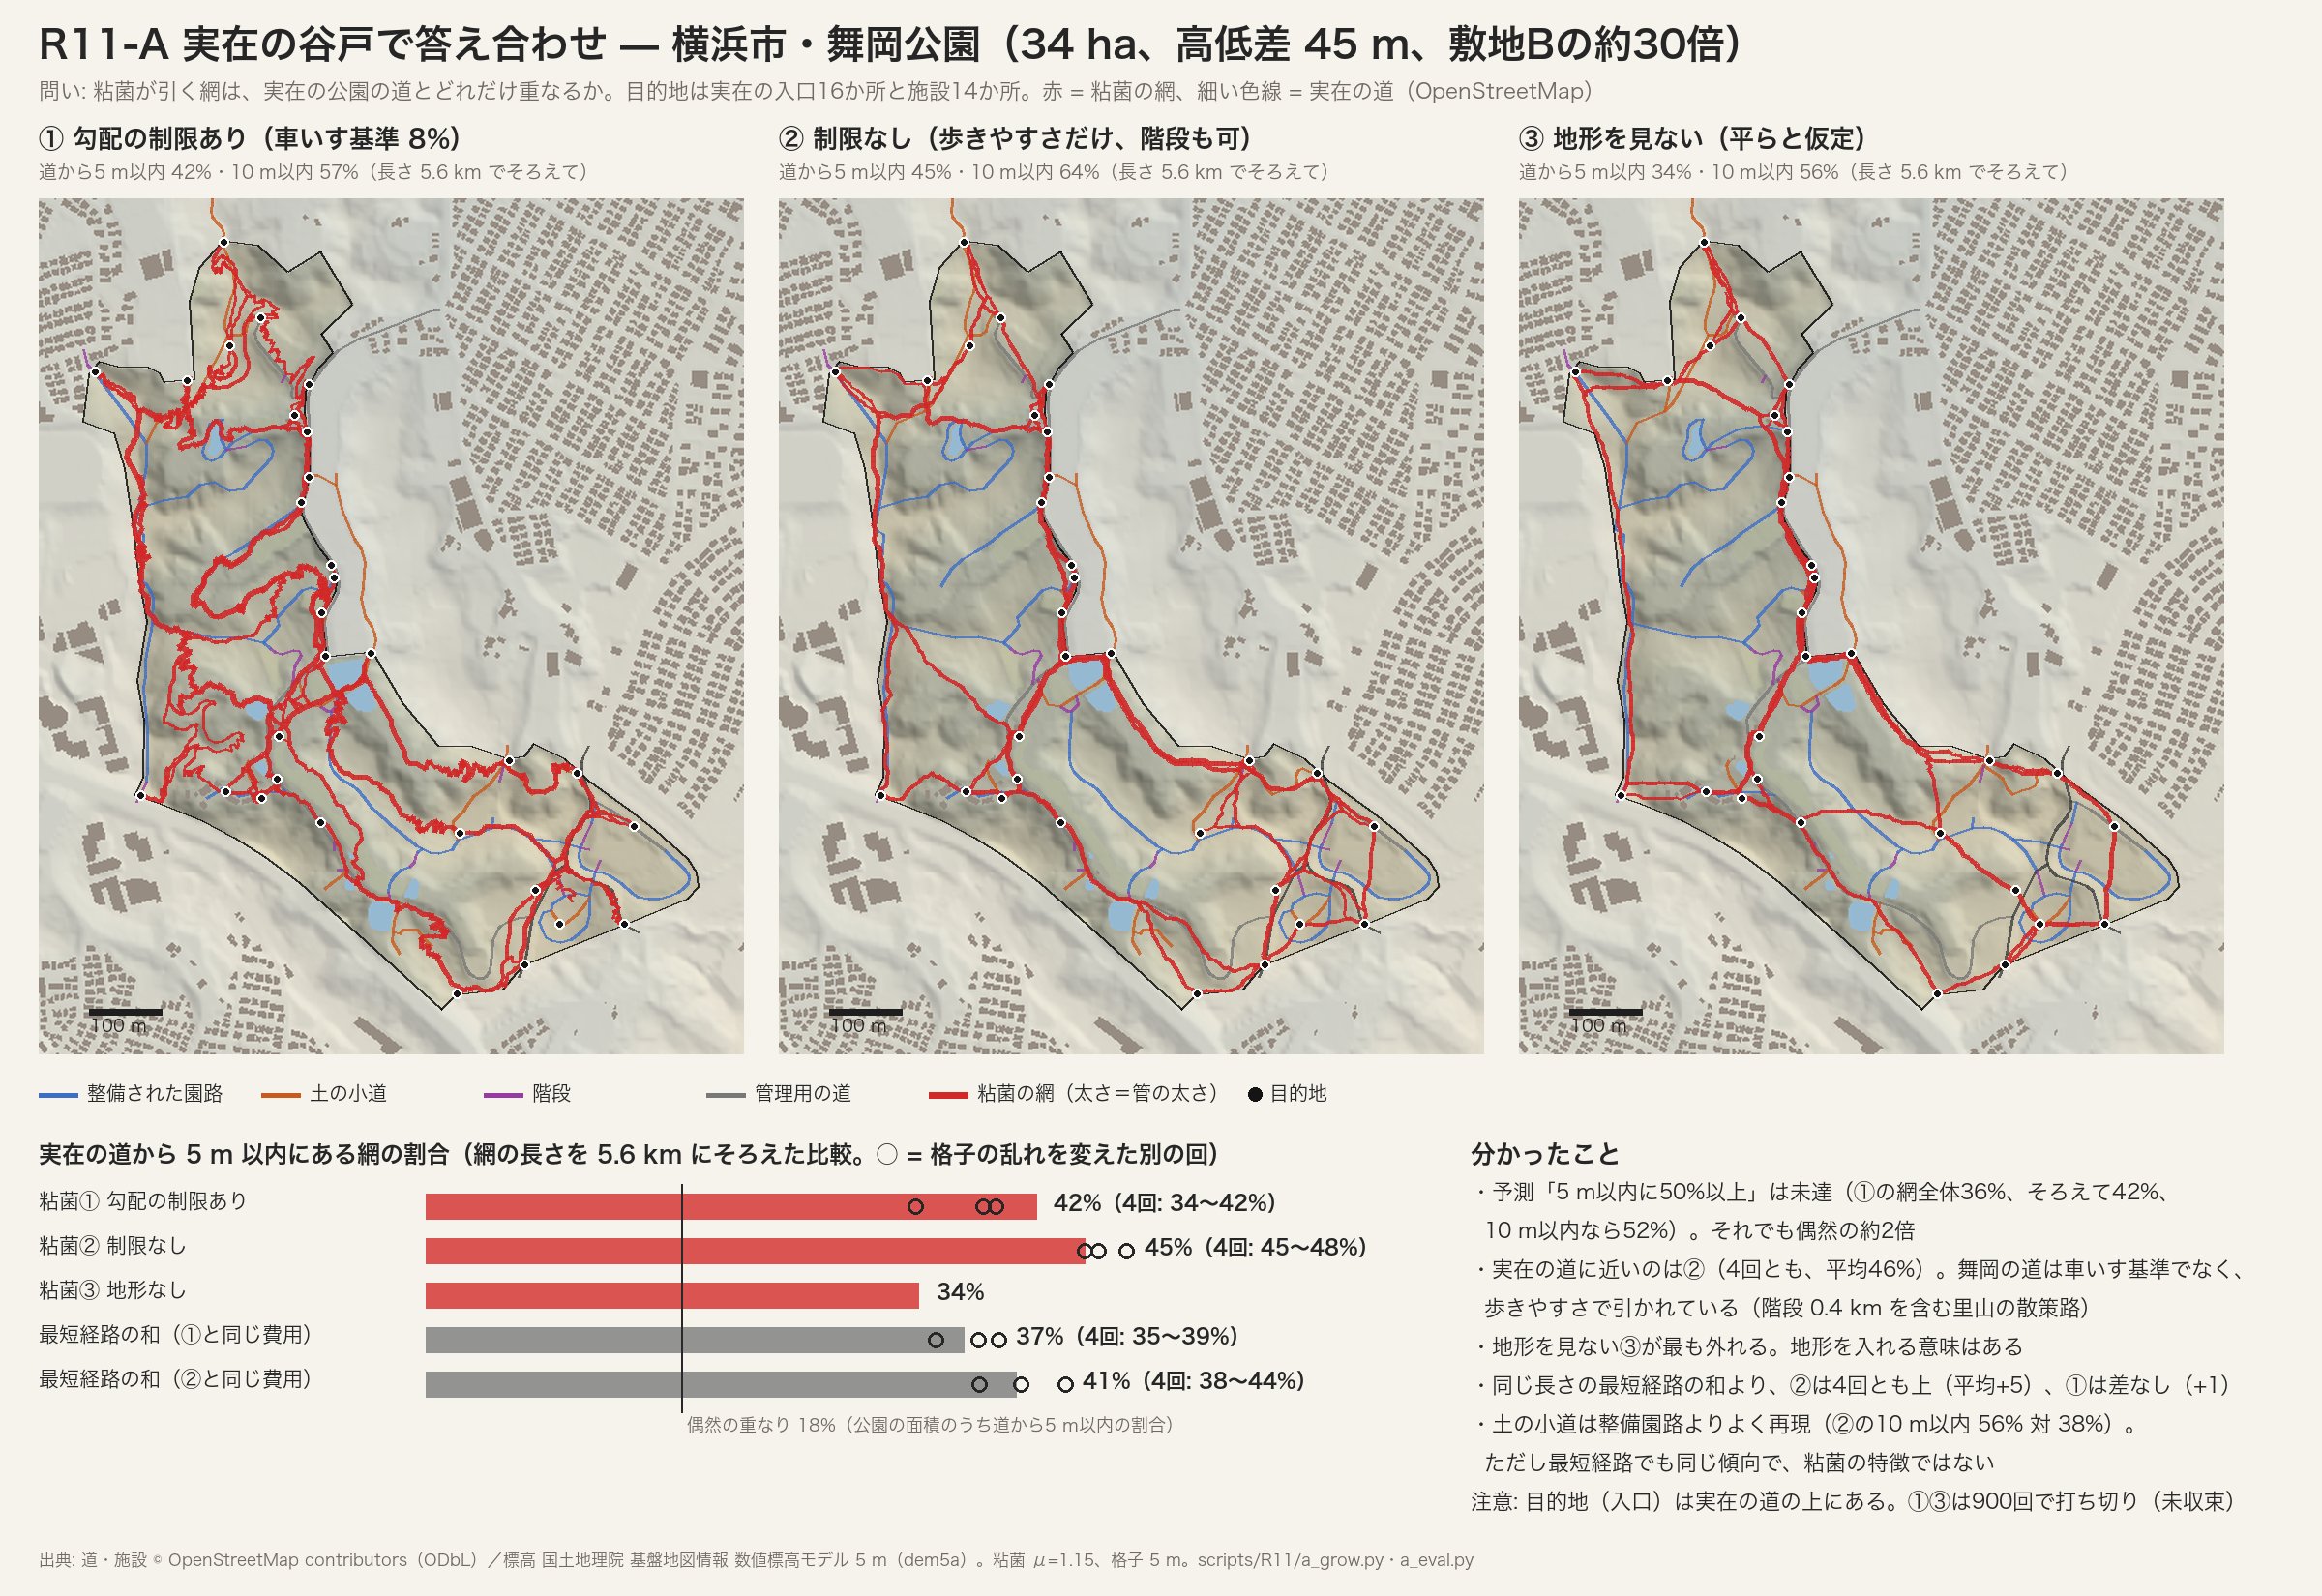
Opus 5.5に粘菌アルゴリズムで公園のランドスケープを考えさせたり、実在の公園との比較をさせる 作業全般:Opus 5.5(Claude Code) モデル制作:Blender ナレーション:AivisSpeech Engine 動画・音声:Remotion, ffmpeg, ffprobe 粘菌のモデル: Tero 型の適応ネットワーク(Kirchhoff の流れ+dD/dt = f(|Q|) − D) 歩きやすさ: Tobler の歩行関数 踏み跡: Helbing の踏み跡モデル 低木の枝ぶり: Space Colonization 動物の道: 電気回路とランダムウォークの対応(Doyle & Snell、Circuitscape 型の電流) We let a slime mold design park paths. In a real park (Maioka, Yokohama), ~40% of its network lies within 5 m of real trails (18% by chance). A sun-averse mold raised shade from 47% to 76% for a 4% longer walk. Not an answer machine, but a partner that widens the options.
这条是引用着另一条写的:x.com/shion_takk/status/2106898957205213647
x.com/shion_takk/status/2107267874796781924采集于 2026.10.06 10:12